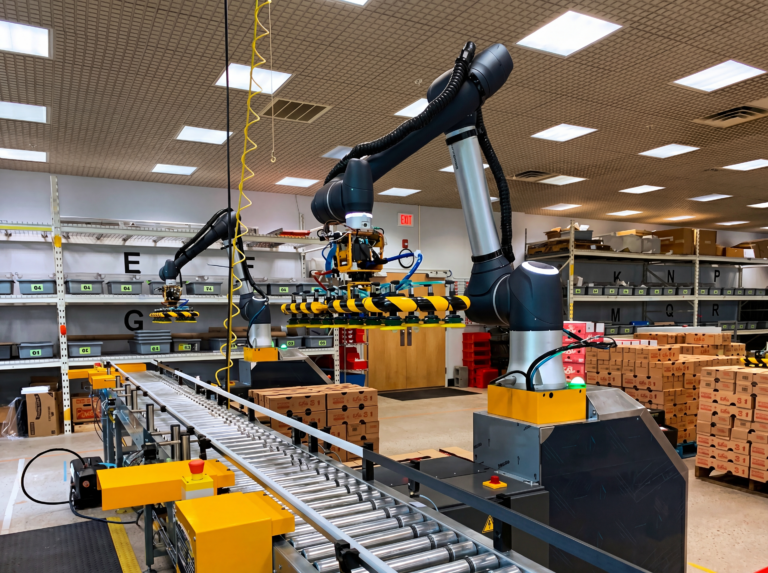
Nelle macchine automatiche, l’esecuzione di un profilo di moto dipende dall’interazione tra motore, organi di trasmissione, azionamento e unità di controllo. In questa catena, gli encoder industriali forniscono la retroazione (feedback) necessaria a rilevare la posizione effettiva dell’asse e a confrontarla con il riferimento imposto.
La retroazione consente al controllore di calcolare l’errore di posizione e di generare l’azione correttiva. La qualità della misura concorre quindi alle prestazioni dell’asse, insieme alla rigidezza strutturale, alla dinamica dell’azionamento e alla taratura dei regolatori (guadagni, banda passante dell’anello).
Per il progettista, la scelta dell’encoder consiste nell’individuare il trasduttore compatibile con le tolleranze geometriche, con i regimi di velocità e con le condizioni operative dell’applicazione.

Risoluzione, accuratezza e ripetibilità: tre grandezze metrologiche distinte
Nelle schede tecniche degli encoder, risoluzione, accuratezza e ripetibilità descrivono caratteristiche differenti.
La risoluzione è il minimo incremento di posizione discriminabile dal sistema di misura. Per gli encoder rotativi si esprime come numero di impulsi (PPR) o di posizioni distinte per giro, avendo cura di verificare la convenzione adottata dal costruttore, ad esempio il conteggio prima o dopo la moltiplicazione in quadratura.
L’accuratezza esprime lo scarto tra la posizione misurata e quella reale. Un’elevata risoluzione permette di discriminare incrementi minimi, ma non garantisce di per sé un errore di misura altrettanto contenuto.
La ripetibilità rappresenta l’attitudine del sistema a fornire valori coerenti nel raggiungere la stessa posizione, a parità di condizioni operative.
La priorità tra questi parametri dipende dall’applicazione: un sistema di posizionamento punto-punto deve rispettare tolleranze definite, mentre un moto continuo richiede anche un segnale di retroazione con adeguata regolarità. La selezione deve dunque partire dalla prestazione richiesta alla macchina.
Encoder incrementali e assoluti: implicazioni per il sistema di controllo
Gli encoder incrementali generano segnali dai quali l’elettronica di controllo ricava lo spostamento relativo. Nei dispositivi con canali A e B in quadratura di fase, lo sfasamento tra i due segnali consente anche la discriminazione del verso di rotazione. L’eventuale impulso di riferimento, canale Z, fornisce un riferimento angolare univoco, impiegato nella procedura di azzeramento.
In caso di perdita del conteggio, il ripristino della posizione rispetto allo zero macchina richiede in genere una procedura di homing.
Gli encoder assoluti associano invece un codice univoco a ciascuna posizione all’interno del campo di misura. Nei modelli rotativi, le versioni singleturn discriminano la posizione angolare entro un singolo giro, mentre le versioni multiturn identificano anche il numero di giri entro il campo di misura previsto.
L’identificazione della posizione all’accensione semplifica la ripartenza dell’impianto. È tuttavia necessario verificare come il dispositivo gestisce eventuali movimenti in assenza di alimentazione, in particolare nelle versioni multigiro.
Un encoder assoluto non è necessariamente più accurato di uno incrementale: la distinzione riguarda la modalità di codifica dell’informazione di posizione, non le prestazioni metrologiche, che vanno confrontate separatamente.
Il punto di rilevazione condiziona la misura
Un aspetto determinante è il punto in cui viene rilevato il moto.
Un encoder calettato sul motore misura la rotazione dell’albero. Se tra motore e organo movimentato sono interposti riduttori, viti o altri elementi di trasmissione, la posizione del carico viene ricavata mediante il rapporto cinematico. Giochi, deformazioni elastiche e derive termiche della trasmissione non sono necessariamente rilevati dalla misura lato motore.
Nelle macchine utensili, ad esempio, la dilatazione termica di una vite a ricircolo di sfere può alterare la posizione effettiva dell’asse rispetto a quella calcolata dalla rotazione del motore.
Un encoder lineare montato sull’asse consente di misurare direttamente lo spostamento e di includerlo nell’anello di regolazione della posizione.
La misura diretta permette così al controllo di rilevare scostamenti che una misura a monte della trasmissione potrebbe non intercettare.
Restano da considerare gli ulteriori contributi d’errore della macchina, incluse le deformazioni strutturali e quelle tra il punto di misura e il punto di lavorazione.
Qualità del segnale e comportamento dinamico
In regime dinamico assumono rilievo anche la regolarità e la tempestività della retroazione.
Il rumore di posizione e gli errori di interpolazione possono degradare la stima della velocità e influire sulla stabilità dell’anello di regolazione. Nelle applicazioni che richiedono moto fluido o stabilità a bassa velocità, la sola risoluzione nominale non è quindi sufficiente a caratterizzare le prestazioni del trasduttore.
Anche l’interfaccia deve risultare compatibile con azionamento e controllore: formato del dato, frequenza di aggiornamento e latenza di acquisizione vanno valutati nel contesto dell’architettura complessiva.
Le specifiche dei sistemi di misura più evoluti distinguono infatti risoluzione, accuratezza, errore di interpolazione e rumore, grandezze che descrivono aspetti diversi del comportamento della retroazione.
Installazione e condizioni ambientali
Le prestazioni dichiarate devono essere preservate anche dopo l’integrazione a bordo macchina. Disallineamenti, eccentricità e giunti di accoppiamento inadeguati possono introdurre errori di misura o degradare la risposta dinamica.
La scelta deve inoltre tenere conto di temperatura, vibrazioni, agenti contaminanti e grado di protezione richiesto, verificando i limiti operativi dichiarati dal costruttore. Cablaggio, schermatura e posa dei cavi devono rispettare le prescrizioni del trasduttore e dell’elettronica collegata, così da garantire l’immunità ai disturbi elettromagnetici.
L’encoder va quindi valutato come parte del sistema di misura installato, nelle effettive condizioni di esercizio.
Dalle specifiche alla selezione applicativa
L’individuazione della soluzione corretta richiede di definire il moto da misurare, l’errore ammissibile, la dinamica richiesta e il comportamento atteso al riavvio, oltre ai vincoli di integrazione meccanica ed elettrica e alle condizioni ambientali.
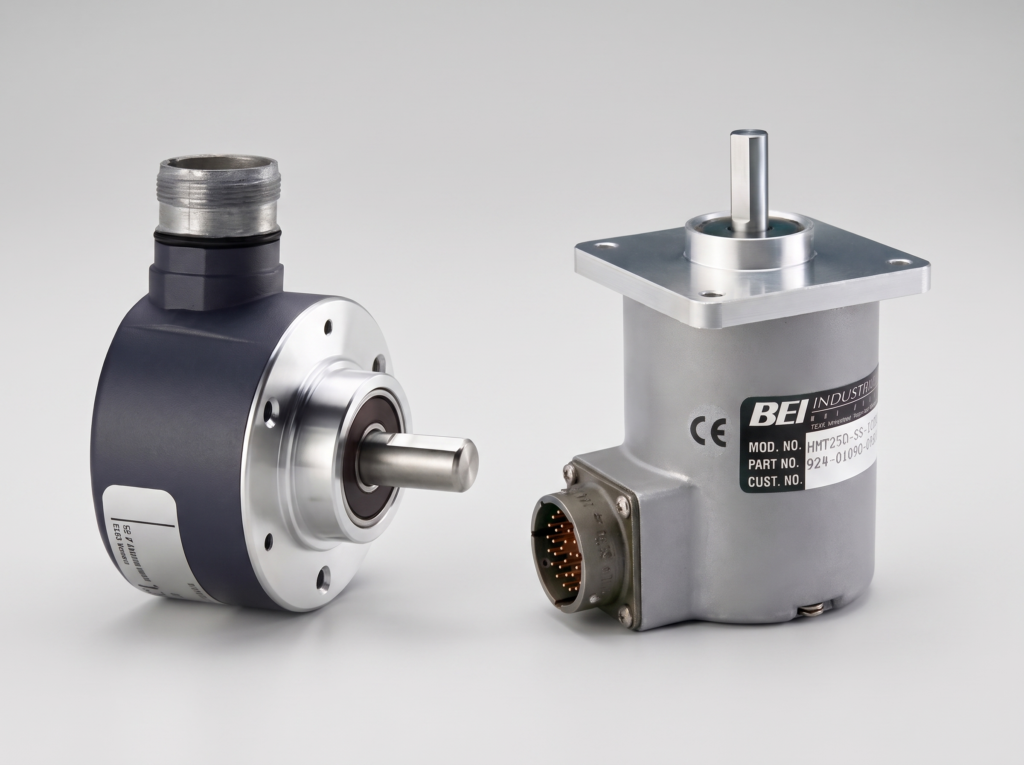
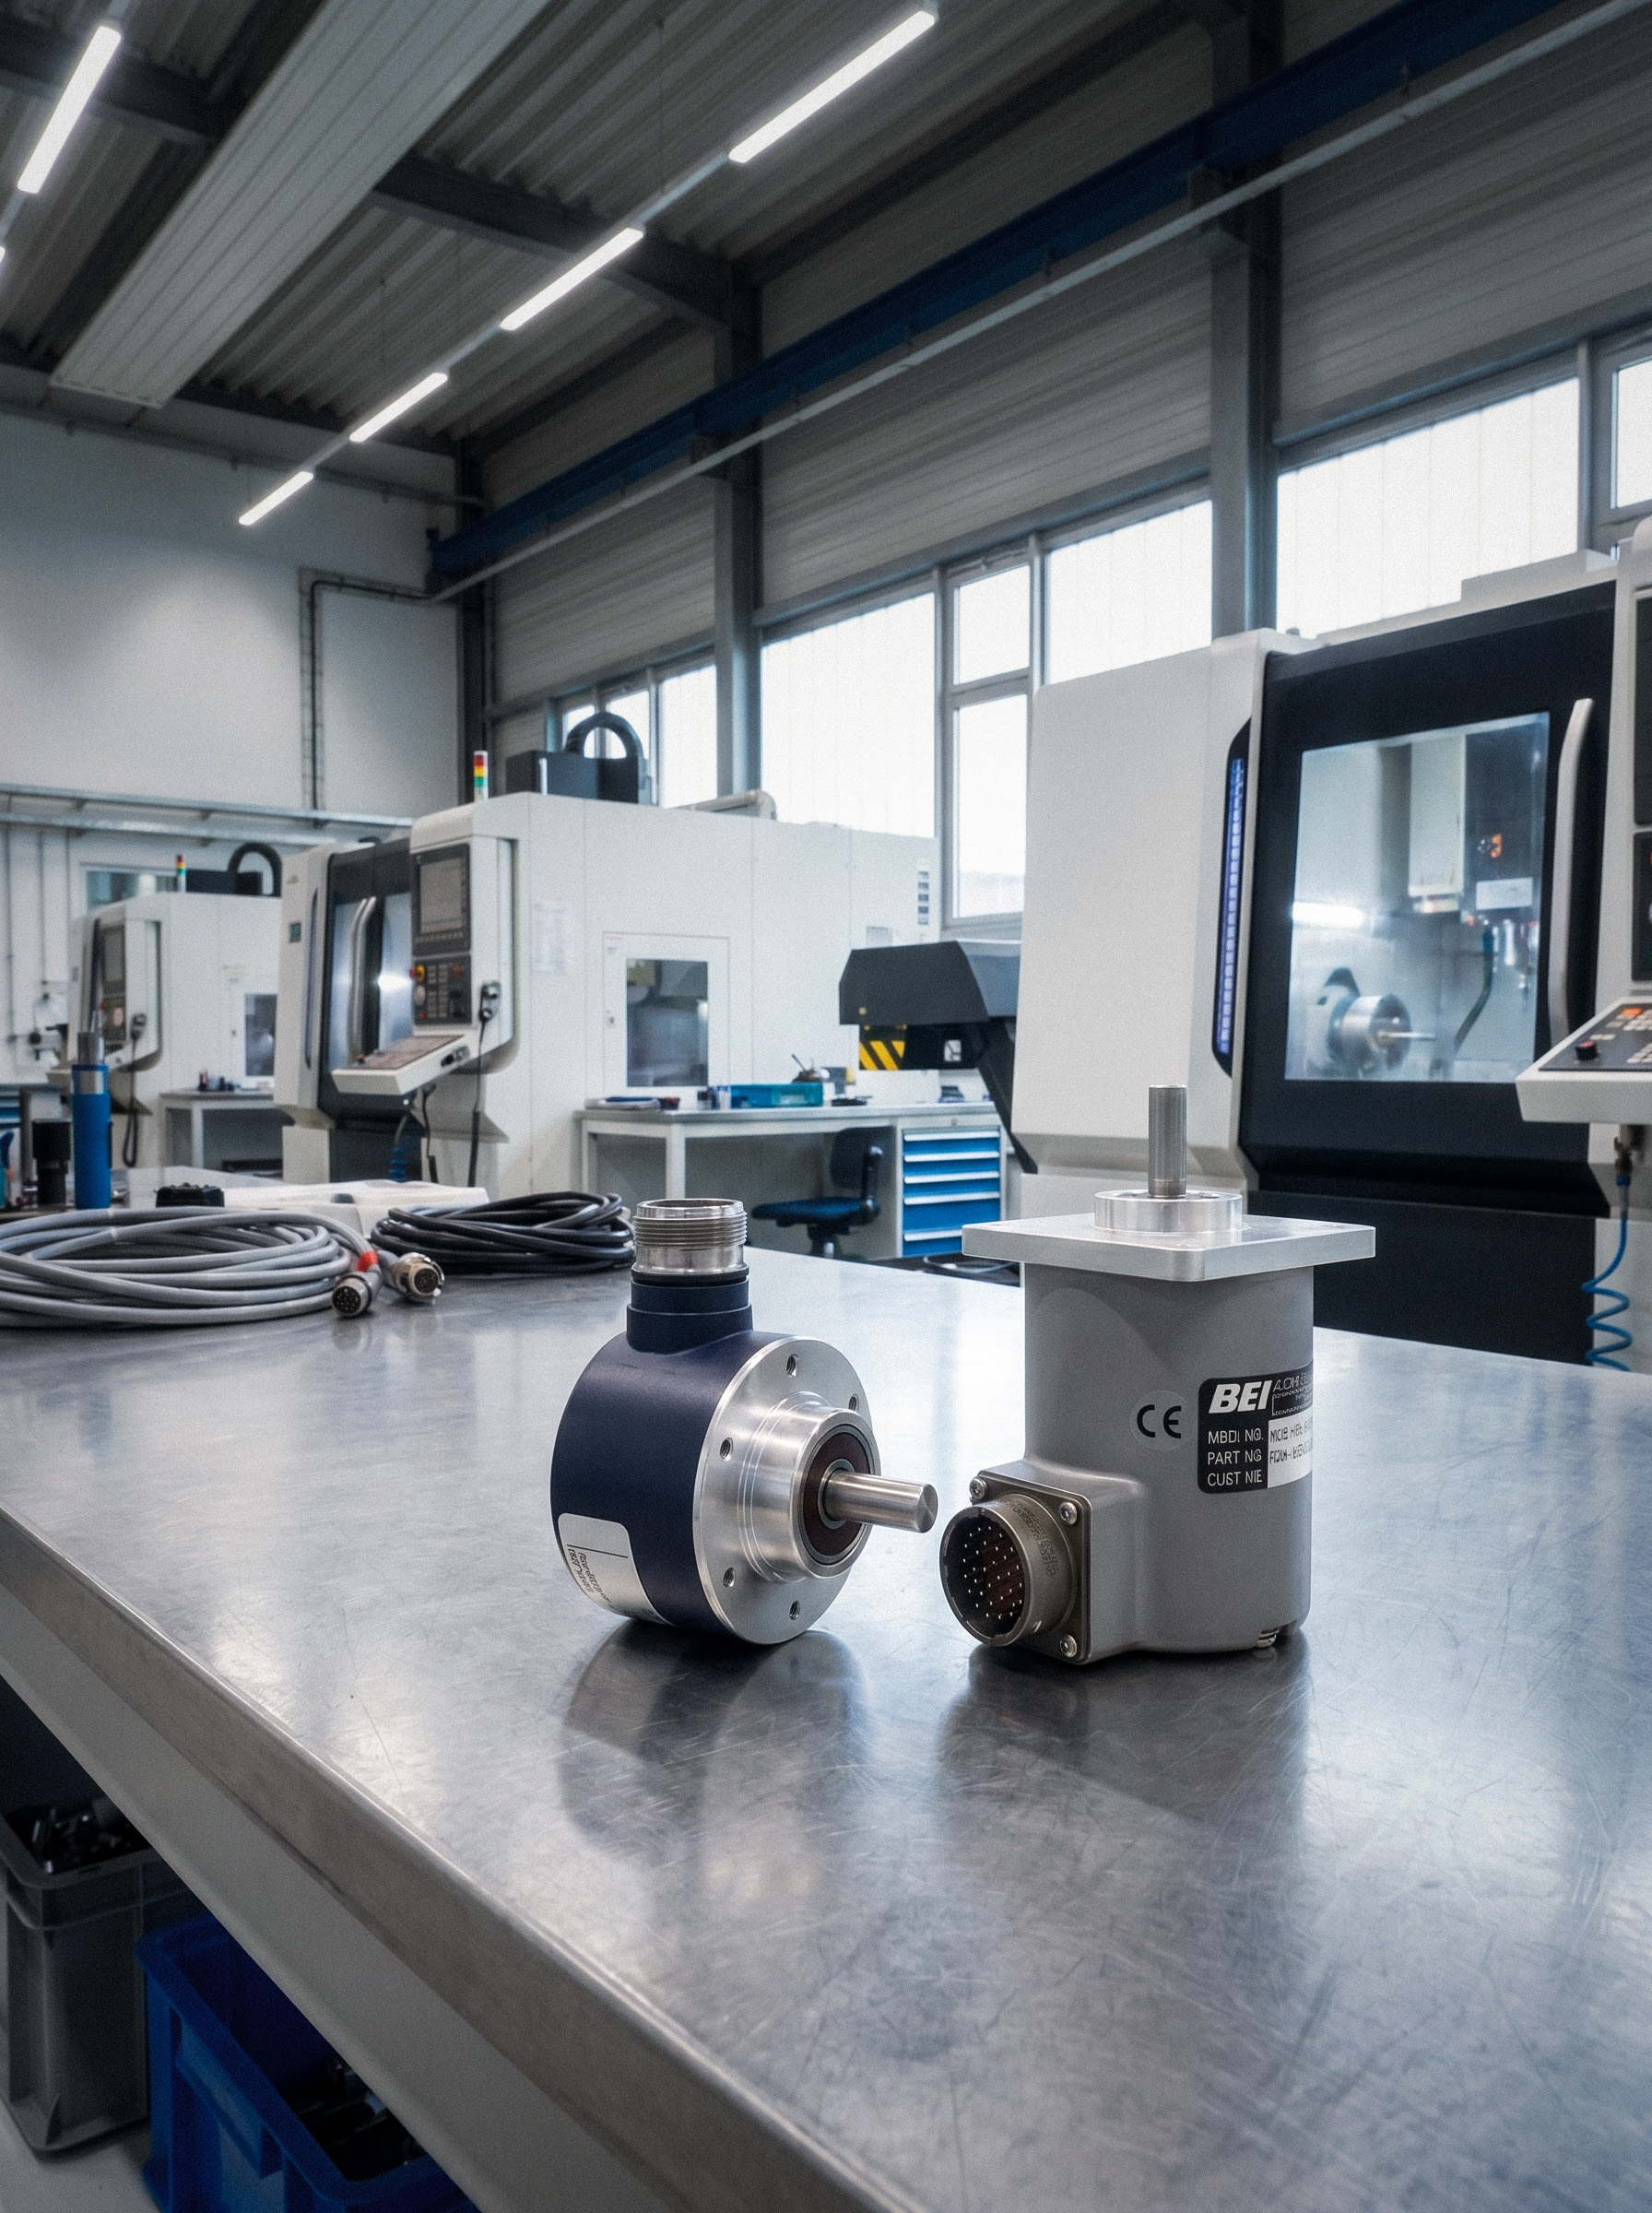
In questo percorso, Homberger propone encoder industriali per applicazioni di precisione, con soluzioni incrementali e assolute BEI Sensor e supporto tecnico nella selezione in funzione dei requisiti applicativi.
La qualità della retroazione rende il moto controllabile e ripetibile. Il suo contributo si manifesta pienamente quando misura, meccanica e regolazione sono dimensionate in modo coerente con le prestazioni richieste alla macchina.