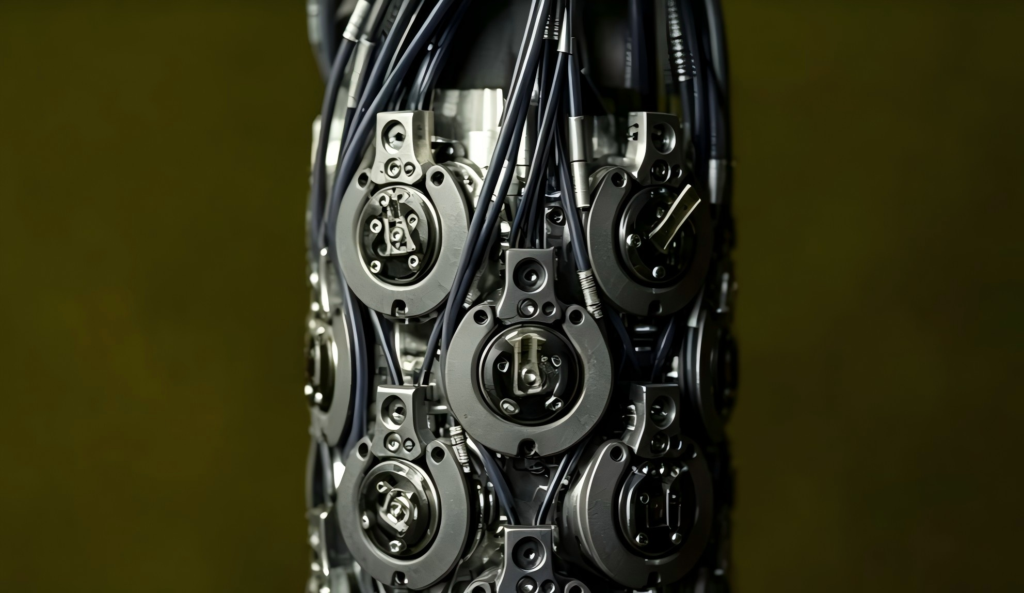
Con l’evoluzione dei robot umanoidi verso l’intelligenza incarnata, la capacità di manipolazione delle mani destre determina la loro reale utilità. Sistemi di trasmissione compatti, precisi e rigidi sono essenziali per eseguire movimenti complessi. Per le mani a 24 gradi di libertà (DOF) azionate mediante tendini, FLT propone attuatori miniaturizzati a vite a ricircolo di sfere, progettati per fornire una trazione controllata e affidabile in spazi estremamente ridotti.
Azionamento preciso in spazi miniaturizzati
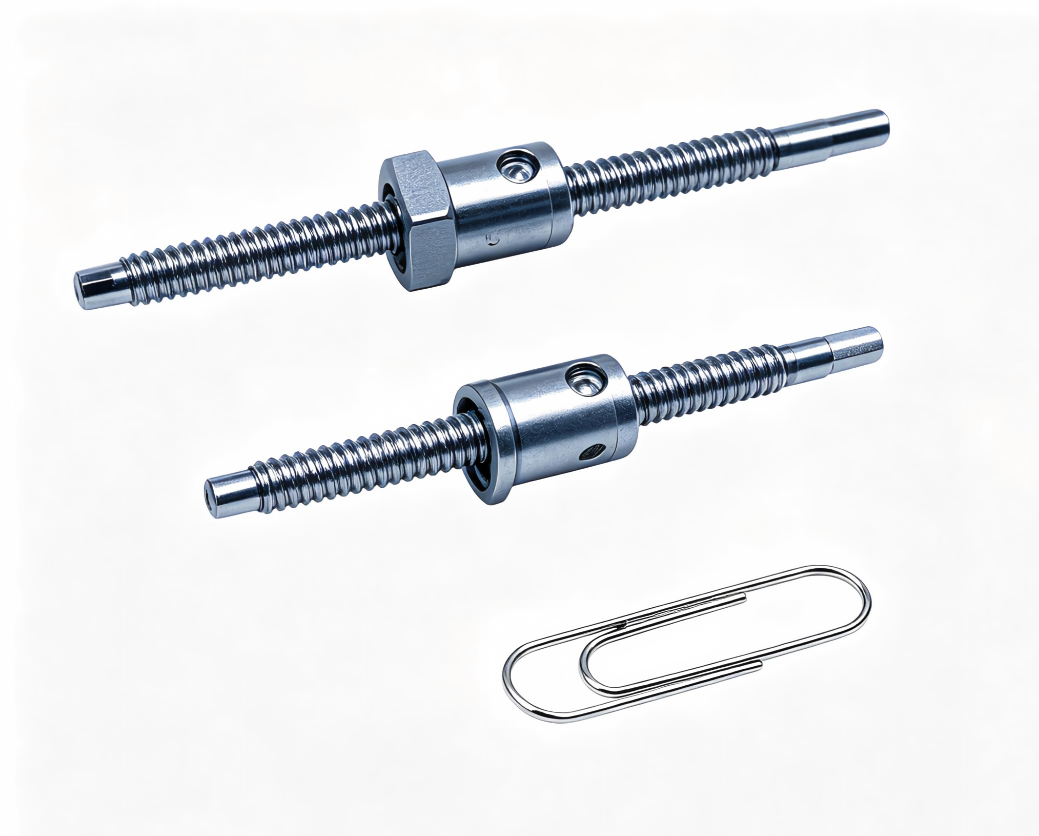
Nelle mani antropomorfe a 24 DOF, numerose unità di azionamento devono essere integrate nel palmo e nelle dita. Le trasmissioni tradizionali a ingranaggi o leveraggi risultano spesso troppo ingombranti. L’attuatore FLT integra vite miniaturizzata e motore e converte con precisione la rotazione in forza lineare. Ogni attuatore agisce come un tendine biologico, consentendo il controllo indipendente della tensione di ciascun grado di libertà (figura 1).

Rigidezza assiale e controllo della forza
Il contatto tra sfere e piste garantisce elevata rigidezza assiale e trasmissione diretta della forza. Rispetto a leveraggi, pulegge e cavi, la soluzione riduce giochi, deformazioni, allungamenti e variazioni di tensione. Ne derivano maggiore banda di controllo, risposta più rapida e dati più affidabili dai sensori di forza sulle dita. La mano può così passare dal posizionamento rigido a una presa delicata e controllata.
Risposta ad alta velocità
Il controllo coordinato di 24 DOF richiede tempi di risposta dell’ordine dei millisecondi. L’ottimizzazione dei circuiti interni di ricircolo limita l’attrito e permette velocità fino a 12.000 giri/min. Abbinati a servoazionamenti ad alta banda, gli attuatori riducono il ritardo nella regolazione della tensione e rendono possibili prese dinamiche rapide, anche su oggetti in movimento (figura 2).
Progettazione personalizzata
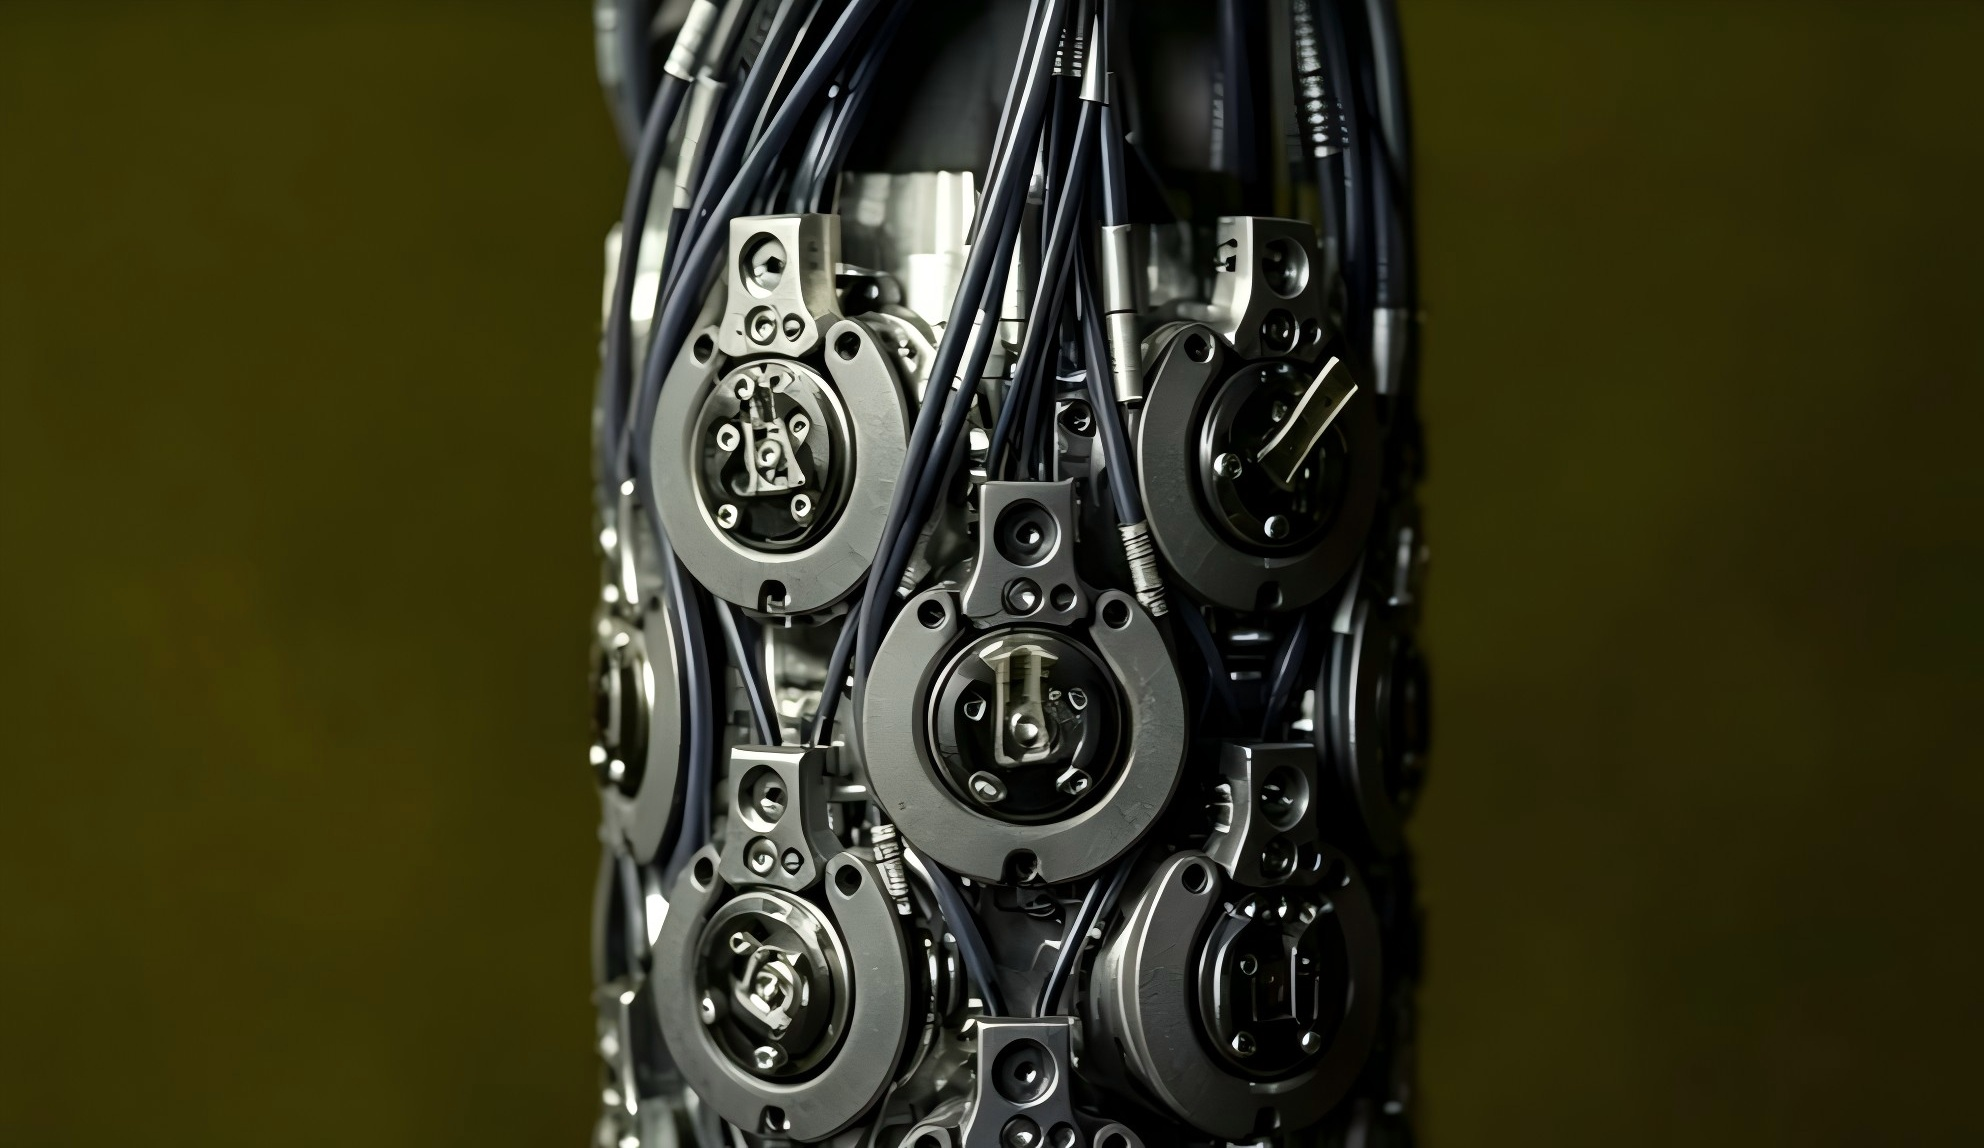
La principale forza competitiva è la personalizzazione. FLT può adattare lunghezza totale, diametro della chiocciola, flangia, forature di montaggio, corsa, passo e interfacce terminali. La prototipazione viene sviluppata sulla geometria del cliente, sia per strutture ultrapiatte sia per configurazioni a corsa lunga, riducendo le difficoltà di assemblaggio e massimizzando l’utilizzo dello spazio disponibile (figura 3).
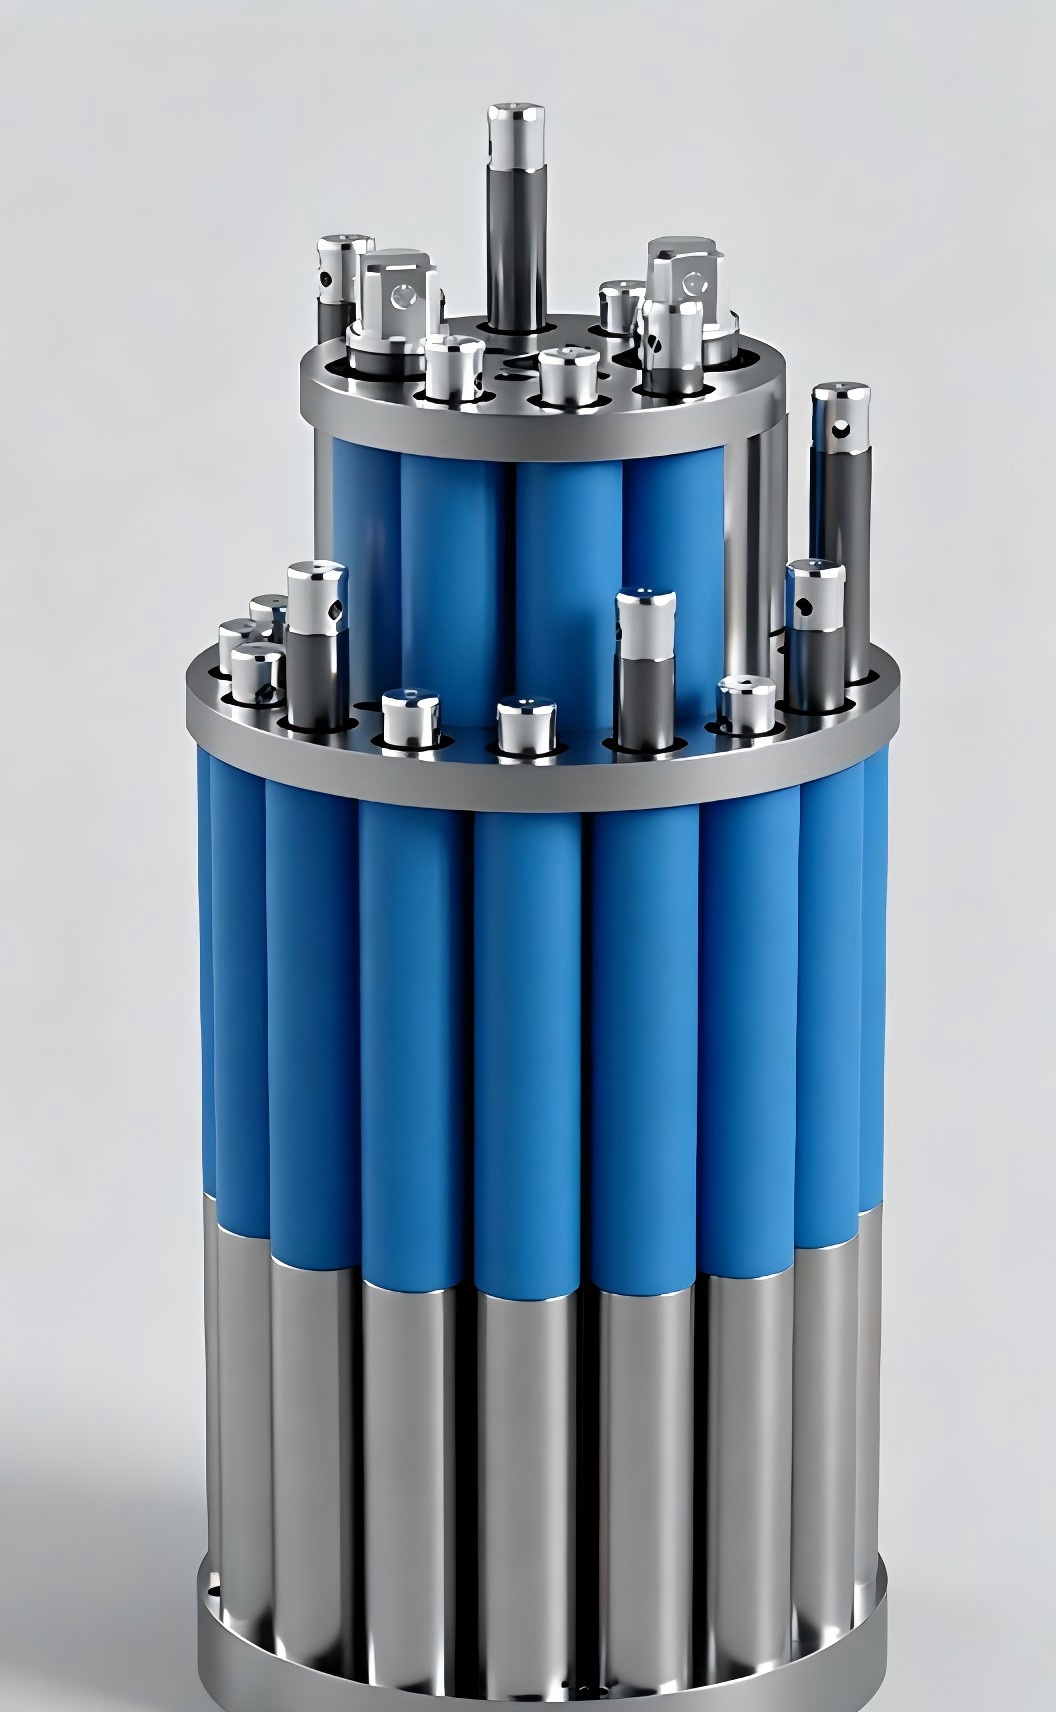
Dall’azionamento articolare al feedback di forza
In applicazione, ogni tendine è azionato da una vite a ricircolo di sfere indipendente. Il sistema comanda apertura e chiusura delle dita e fornisce una sorgente di tensione rigida e stabile. Collegando gli attuatori ai sensori di forza dei polpastrelli, il controllo regola in tempo reale la trazione in funzione del contatto. Ciò consente di afferrare con precisione oggetti fragili o molto piccoli, come un uovo o un ago (figura 4).
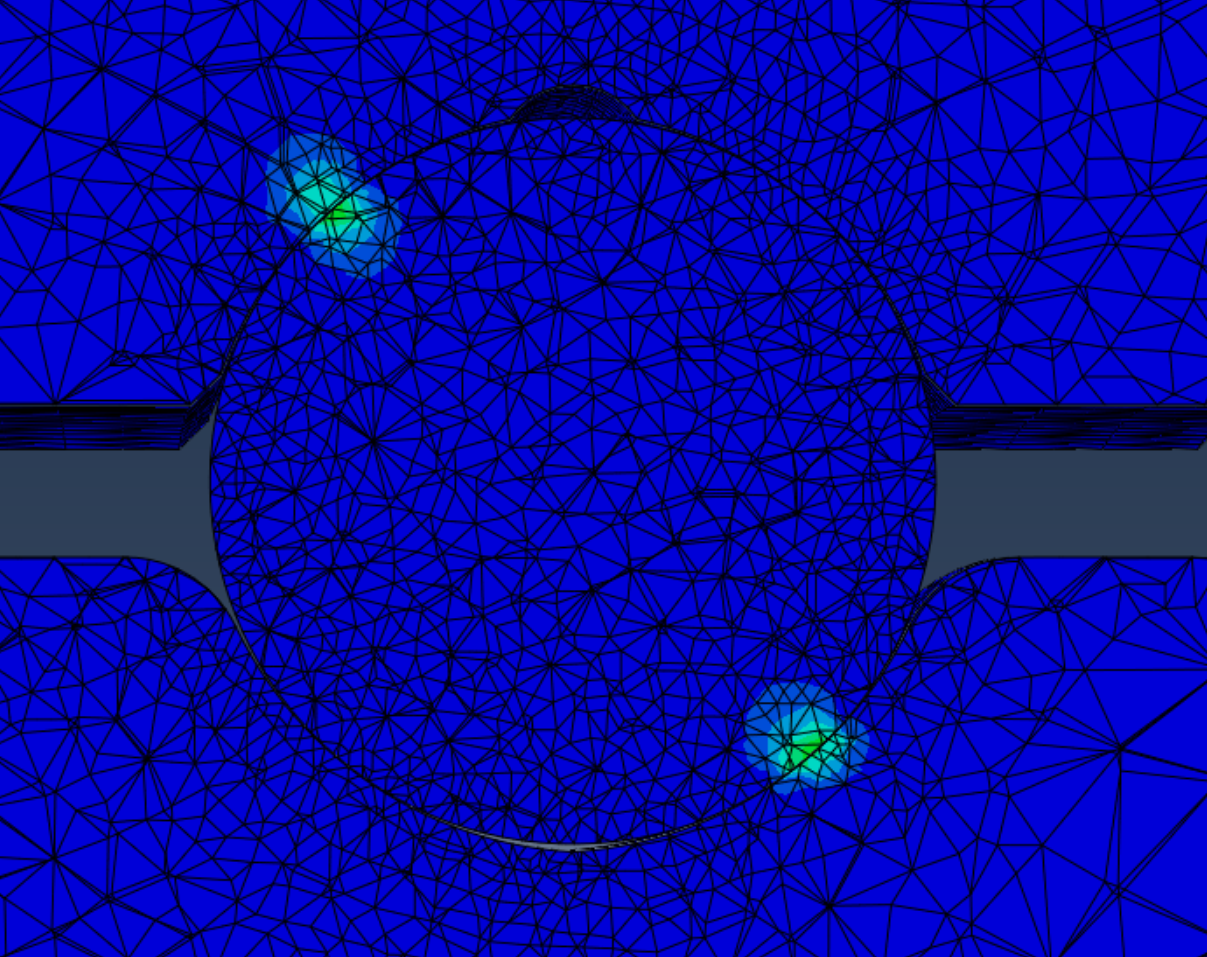
Specifiche tecniche di riferimento
I valori di riferimento sono adattabili al progetto: diametro esterno attuatore 5-10 mm; diametro albero vite 3-6 mm; carico dinamico a trazione 50-600 N; passo 0,5-2,0 mm; classe di precisione C3/C5; velocità massima 12.000 giri/min; gioco controllato entro 3 micrometri.
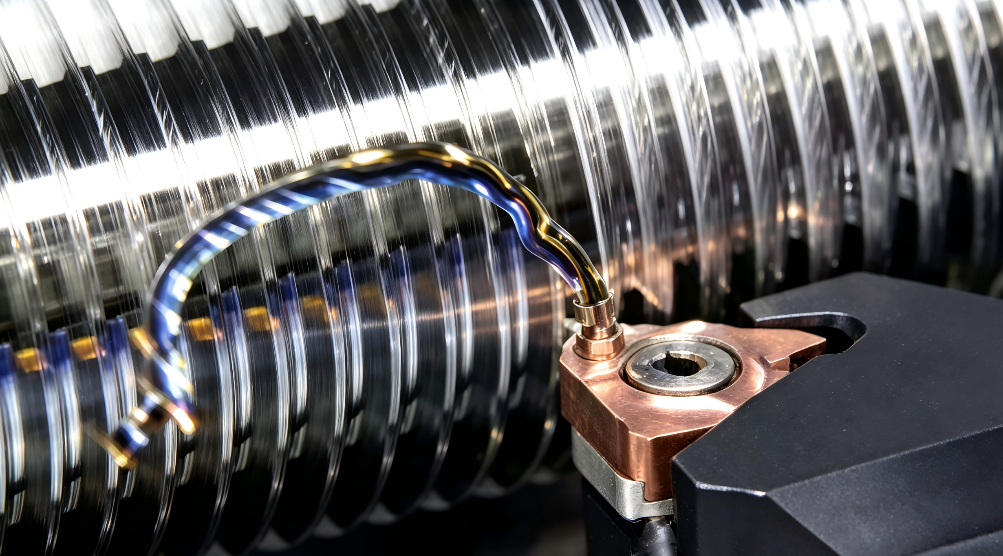
Verso la produzione in serie
Con il passaggio delle mani umanoidi dalla ricerca alla produzione industriale, aumentano le richieste di affidabilità, efficienza energetica e contenimento dei costi. FLT continuerà a investire nella superfinitura delle piste e nel controllo di precisione dei profili per offrire soluzioni sempre più compatte, efficienti e adatte alla produzione in serie (figura 5).
Conclusione
Ogni movimento preciso di una mano a 24 DOF dipende dalla qualità dei suoi attuatori. Grazie a standard ingegneristici rigorosi e a un’elevata capacità di personalizzazione, FLT si propone come partner strategico per lo sviluppo delle future applicazioni robotiche tattili e destre.