La figura 1 descrive l’ingranamento di due ruote dentate cilindriche a denti diritti ed evidenzia alcuni punti notevoli corrispondenti alle fasi dell’ingranamento.
Con T1 e T2 sono indicati i punti di tangenza con i cerchi base della retta d’azione, passante per il punto primitivo C, luogo dei possibili punti di contatto tra i due profili ad evolvente e direzione delle forze scambiate tra di essi: si vede tuttavia che il contato non interessa l’intera estensione della retta di azione ma solamente la parte di essa appartenente alla regione delimitata dai cerchi di testa delle due ruote dentate, all’interno della quale i due profili sono fisicamente esistenti, ed individuata dai punti E1 ed E2. Il tratto utile della retta d’azione E1E2 = gα costituisce la lunghezza di condotta. La continuità dell’ingranamento è garantita se tale lunghezza è maggiore del passo base pb, cioè del passo tra i denti misurato lungo la retta d’azione.
Si definisce rapporto di condotta ∈α il rapporto tra la lunghezza di condotta e il passo base:


Come anticipato, ∈α non può essere inferiore all’unità e in genere assume un valore nell’intervallo tra 1 e 2, il che significa che ciascuna coppia di denti inizia l’ingranamento prima che quella che la precede abbia terminato il suo compito, avendosi così una prima fase nella quale le si hanno due coppie in presa; nella parte centrale del ciclo, quando la coppia precedente lascia il contatto, si ha una sola coppia di denti in presa, per ritornare alla condizione di contatto doppio quando interviene la coppia successiva. La figura 2 mostra due condizioni corrispondenti rispettivamente all’ingranamento con contatto doppio e singolo.
Il rapporto di condotta rappresenta pertanto una media del numero di coppie in presa durante il ciclo di ingranamento e al crescere del suo valore si riduce la porzione centrale di contatto singolo. Da questo fattore dipende l’andamento della ripartizione del carico tra le coppie in presa ed ha quindi influenza anche sugli sforzi che si producono nei denti.
Il rapporto di condotta può anche assumere valori superiori a 2, nel caso dei cosiddetti ingranaggi HCR (da “high contact ratio”, cioè ad alto rapporto di condotta), con l’obbiettivo di distribuire ulteriormente il carico tra più coppie di denti in presa, tenuto conto che affinché ciò si verifichi realmente, le dentature devono essere costruite con grande precisione.
La figura 1 evidenzia le quantità geometriche necessarie al calcolo del rapporto di condotta.
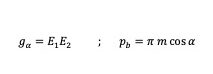
Poiché:
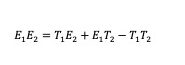
Per le proprietà dei triangoli rettangoli O1T1E2 e O2T2E1 si può scrivere (nota: i punti O1 e O2 sono esterni all’area della figura):
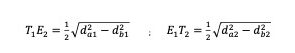
E poiché T1T2 = O1O2 sin α si può ricavare il valore di gα:
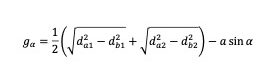
Avendo indicato con a = O1O2 l’interasse, si può infine ricavare :

Il rapporto di condotta, ai fini della generalità necessaria a poter comprendere nella sua definizione anche il caso delle dentature elicoidali, viene più correttamente indicato come rapporto di condotta trasversale.
Dentatura con spostamento
Immaginiamo ora di far ingranare una ruota dentata con la dentiera di riferimento secondo il principio della generazione descritto nella prima parte: la dentiera genererà una ruota dentata avente lo stesso passo e lo stesso modulo, con un numero di denti determinato dal diametro del cilindro primitivo di riferimento, il quale deve avere una velocità periferica uguale a quella lineare della dentiera. Mantenendo fisso questo rapporto di velocità e modificando la distanza in direzione radiale tra la dentiera e la ruota dentata, si possono avere diversi casi, come illustrato in figura 3.
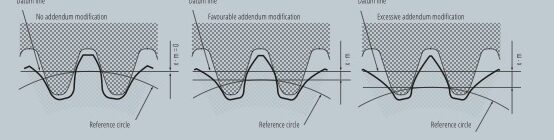
Se la linea di riferimento della dentiera (sulla quale i pieni e i vuoti si equivalgono) è tangente al diametro primitivo di riferimento, si ha una dentatura senza spostamento di profilo; se invece i due elementi non coincidono, si realizza una dentatura con spostamento di profilo: in particolare si vede che con uno spostamento positivo, cioè allontanando la dentiera dalla ruota, si ottiene una forma del dente con profilo meno curvo, più tozzo alla base ed uno spessore in testa più piccolo; accentuando tale spostamento si raggiunge la condizione illustrata nell’immagine più a destra, nella quale il dente risulta appuntito. Si osserva pertanto che la forma del dente non dipende solamente dal numero di denti ma anche dal valore dello spostamento di profilo, come illustrato dalla figura 4. In particolare, lo spostamento di profilo positivo produce un effetto sulla forma del dente simile all’aumento del numero di denti e viceversa per lo spostamento di profilo negativo. È interessante notare che la variazione delle curvature dei profili influenza la resistenza a fatica da contatto, mentre la sezione al piede del dente quella a fatica flessionale.
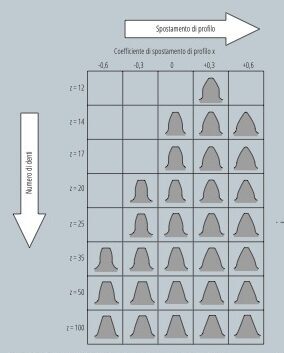
La possibilità di costruire dentature con spostamento viene pertanto utilizzata in sede di progetto per ottenere miglioramenti della resistenza dei denti rispetto alle diverse modalità di cedimento, bilanciandole tra le dentature di pignone ruota, ma anche per ottenere adattamenti dell’interasse, perché cambiando il diametro al quale pieni e vuoti si equivalgono, si ha l’ingranamento ad un interasse diverso, a meno che la somma dei due spostamenti di profilo non sia nulla. Il rapporto tra il valore assoluto dello spostamento di profilo, indicato con X, e il modulo, è indicato con x e costituisce il coefficiente di spostamento; in questo modo le quantità sono adimensionalizzate e si può prescindere dalle dimensioni assolute, concentrandosi solo sulle proporzioni geometriche.
L’introduzione della dentatura con spostamento richiede la definizione di nuove grandezze, dette di funzionamento, cioè effettive, da affiancare a quelle di riferimento.
Interasse di funzionamento: a’
Interasse di riferimento: a
Variazione di interasse: Δa = a’ – a
Coefficiente di variazione di interasse: y = Δa / m
Angolo di pressione trasversale (per generalità con ruote elicoidali) di funzionamento: α’t
Angolo di pressione trasversale di riferimento: α t
Diametri primitivi di riferimento: d1 = mz1 e d2 = mz2
Diametri primitivi di funzionamento: diversi dai precedenti e tali per cui:
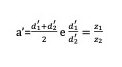
Si può poi scrivere la seguente relazione:
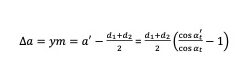
È bene ricordare che il coefficiente y non è pari alla somma dei due coefficienti di spostamento delle due dentature e pertanto la variazione di interasse influenza il valore del gioco di testa (cioè tra testa del dente e fondo del vano) del quale si tiene conto introducendo un coefficiente di ribassamento k.
Ingranaggi cilindrici a denti elicoidali
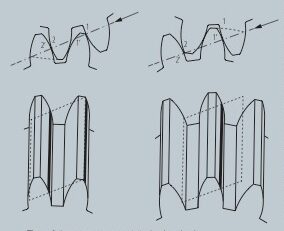
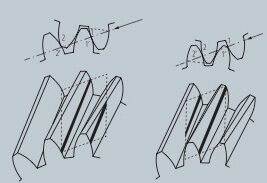
Nelle ruote elicoidali i denti, anziché svilupparsi in direzione rettilinea parallela alle generatrici del cilindro primitivo, presentano un andamento avvolto secondo un’elica cilindrica. Per questo motivo, diversamente da quanto accade nel caso dei denti diritti per i quali il contatto inizia contemporaneamente lungo tutto il dente, il contatto inizia ad un’estremità e si estende progressivamente all’intera larghezza di dentatura e, analogamente, ciò succede alla fine; le linee di contatto tra i denti si estendono obliquamente sui fianchi, come mostrato in figura 5.
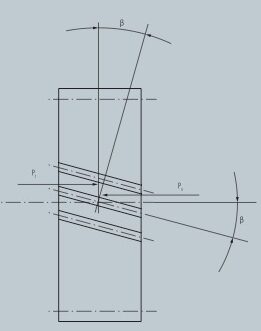
Per definire le grandezze relative alle dentature elicoidali si utilizzano due diversi piani, rispettivamente perpendicolari all’asse del dente (piano normale indicato dal pedice n) e all’asse della ruota dentata (piano trasversale, pedice t), le cui normali sono inclinate dell’angolo d’elica β l’una rispetto all’altra (figura 6).
Seguono le relazioni che descrivono le relazioni tra le principali grandezze riferite ai due piani.
Dal modulo normale mn si può ricavare il modulo trasversale come:
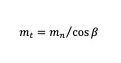
così come dall’angolo di pressione normale α n si può ottenere l’angolo di pressione trasversale con la relazione:
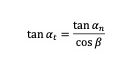
Il diametro primitivo è evidentemente riferito al piano trasversale, la cui intersezione con il cilindro primitivo è per l’appunto una circonferenza, e pertanto il numero di denti è il rapporto tra il diametro primitivo e il modulo trasversale:
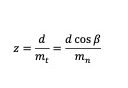
Il passo può essere invece definito per entrambi i piani:
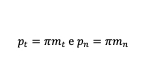
Anche l’interasse va ovviamente riferito al piano trasversale:
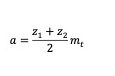
Il diametro del cerchio base è dato da: db = d cos α t
Il passo base, cioè il passo sul cerchio base o lungo la retta d’azione si calcola come:
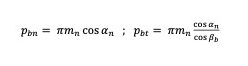
Vigono infine anche le seguenti relazioni:
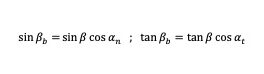
Il contributo alla ripartizione di carico tra i denti derivante dall’inclinazione dei denti dovuta all’angolo d’elica viene determinato aggiungendo al rapporto di condotta trasversale già introdotto per la dentatura diritta un rapporto di ricoprimento di fascia ∈β, il quale dipende dall’angolo d’elica e dalla larghezza di fascia b.
A differenza dei denti diritti, per i quali è sufficiente la retta d’azione per descrivere l’ingranamento, visto che si ha la medesima condizione spostandosi nella direzione dell’asse della ruota, per i denti elicoidali è necessario considerare il piano d’azione, cioè la regione rettangolare interessata dal contatto, i cui lati sono la lunghezza di condotta e la larghezza della dentatura, come visibile in figura 7.
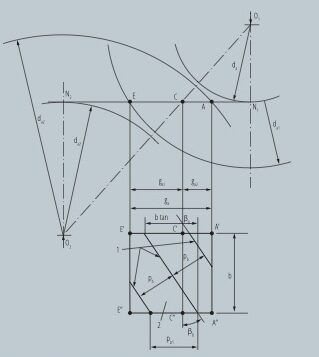
Con riferimento alla figura, si definisce ∈β come:
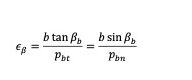
Il rapporto di condotta trasversale ha invece la stessa definizione vista per i denti diritti, con l’accortezza di considerare il passo base trasversale:
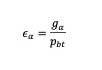
Si calcola infine il rapporto di ricoprimento totale ∈y come somma dei due:
∈y = ∈α + ∈β