Gli ingegneri dell’Università di Toronto hanno sviluppato un cuscinetto flessibile che permette a un robot che salta su una gamba sola di raggiungere luoghi finora inaccessibili.
Un team di ricercatori della Facoltà di Ingegneria dell’Università di Toronto ha sviluppato un cuscinetto flessibile da montare su Hopcopter, un robot che salta su una gamba sola, per migliorare significativamente le prestazioni su sabbia, ghiaccio e altri terreni difficili.
Ispirato agli uccelli, Hopcopter è stato progettato dagli ingeneri dell’Università di Toronto per svolgere diverse missioni, come ricerca e soccorso, ispezioni di infrastrutture remote e forse anche esplorazione interplanetaria. La sua modalità di locomozione potrebbe offrire numerosi vantaggi rispetto ai robot più comuni, come veicoli a ruote, droni volanti o persino cani robotici a quattro zampe: “I droni sono ormai molto diffusi, perché sono relativamente economici da produrre, possono volare su qualsiasi tipo di terreno e sono ottimi per la fotografia e le riprese video. Ma, poiché devono essere leggeri, i droni non sono molto adatti al trasporto di grandi carichi e la loro autonomia è limitata dalla quantità di carburante che possono trasportare. I robot a ruote o con le gambe possono trasportare molto di più e percorrere distanze maggiori, ma sono molto più costosi e non sempre riescono ad affrontare terreni accidentati. C’è ancora spazio da qualche parte nel mezzo per un nuovo tipo di design robotico” spiega Pakpong Chirarattananon, autore principale della prima versione del robot.
Hopcopter rappresenta la via di mezzo, perché è un drone quadricottero tradizionale, posizionato su un unico grande piede a molla: “La lunga gamba con il baricentro alto rispetto al suolo, insieme agli elastici pre-tesi per contrastare l’effetto della gravità e di altre forze, rende questo design più facile da modellare e controllare rispetto ad altri robot saltatori” afferma Jeeraphat (Owen) Kledkruemas, dottorando e autore principale dell’articolo sul cuscinetto flessibile.

Applicazioni sui terreni difficili
La versione originale di Hopcopter era ottimo per attraversare superfici piane come cemento o ghiaia fine, ma trovava problemi sui terreni più difficili, come la sabbia e il ghiaccio.
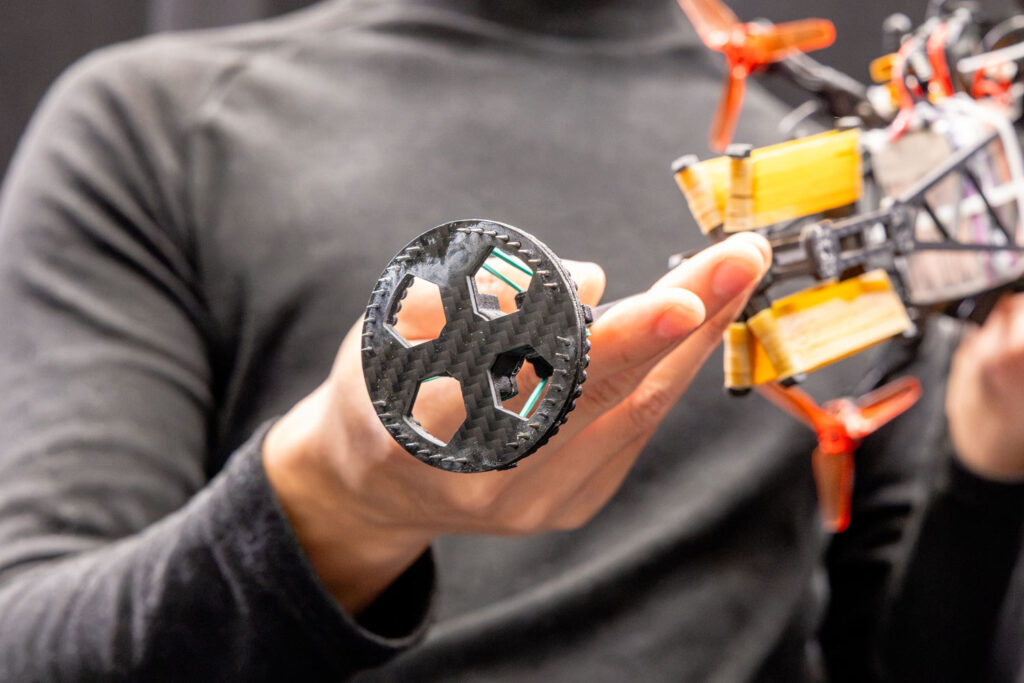
Per superare questo problema, i ricercatori l’Università di Toronto hanno creato un cuscinetto che distribuisce il peso del drone su una superficie più ampia, in modo simile al modo in cui una ciaspola impedisce a chi la indossa di affondare nella neve.
Il nuovo plantare del robot è inoltre dotato di un giunto sferico che gli consente di inclinarsi in qualsiasi direzione, adattandosi all’angolo di qualsiasi superficie incontri. Una serie di elastici fornisce la tensione necessaria per riportare il piede in posizione dopo ogni salto. La parte inferiore del plantare è inoltre ricoperta di piccole punte che offrono una trazione aggiuntiva, come i ramponi utilizzati dagli scalatori su ghiaccio.
“Questi nuovi sistemi rendono possibile il salto su ghiaccio e sabbia. Riducono l’errore di decollo fino al 66%, migliorando al contempo l’efficienza fino al 64%. Inoltre, riducono la variabilità delle prestazioni su diversi tipi di terreno dell’84%: in altre parole, il nuovo Hopcopter si comporta quasi altrettanto bene su terreni difficili quanto su terreni pianeggianti” riprende Kledkruemas.
In futuro, il team Università di Toronto prevede di sviluppare la navigazione autonoma per Hopcopter e di sottoporlo a sfide sempre più impegnative, dimostrando la sua capacità di raggiungere luoghi attualmente inaccessibili ad altri robot: “Questo miglioramento ci permette di portare questo robot fuori dal laboratorio e nel mondo reale. Immaginiamo che possa essere utilizzato per operazioni di ricerca e salvataggio dopo disastri naturali, o per ispezionare infrastrutture remote come oleodotti o siti minerari. Sogniamo persino di esplorare luoghi come Marte, dove l’atmosfera è troppo rarefatta per la maggior parte dei droni. Le possibilità sono davvero tante” conclude Chirarattananon
Foto: Aaron Demeter