I ricercatori della National University of Singapore hanno sviluppato un metodo che permette a un singolo muscolo artificiale continuo di contrarsi dalla base alla punta o solo in regioni selezionate, senza la necessità di un attuatore separato in ogni punto.
I ricercatori del College of Design and Engineering, National University of Singapore (NUS CDE) hanno sviluppato un metodo che permette a un singolo muscolo artificiale continuo di contrarsi dalla base alla punta o solo in regioni selezionate, producendo diverse flessioni controllate senza la necessità di un attuatore separato in ogni punto. Gli scienziati si sono ispirati alle connessioni nervose che attivano piccole regioni lungo i bracci di un polpo.
Questo approccio potrebbe aiutare i robot compatti a raggiungere l’interno dei macchinari per ispezioni o assemblaggi, o a raccogliere campioni in luoghi difficilmente accessibili o sicuri per le persone. Nel suo lavoro, il team della National University of Singapore ha presentato un braccio robotico montato su un drone, i cui muscoli ne azionavano il movimento, la presa e il prelievo di campioni di liquidi.
“Molti robot sono costruiti attorno a numerose articolazioni individuali, quindi si trovano ad affrontare alcune delle stesse limitazioni di movimento degli animali con scheletro. Questo ci ha spinto a studiare il polpo e il modo in cui controlla il movimento lungo un braccio continuo” spiega Xin Wenci, primo autore dell’articolo, ex dottorando presso il Soft Robotics Lab e ricercatore post-dottorato presso lo Singapore-MIT Alliance for Research and Technology (SMART) Center”.

Controllo preciso lungo un muscolo continuo
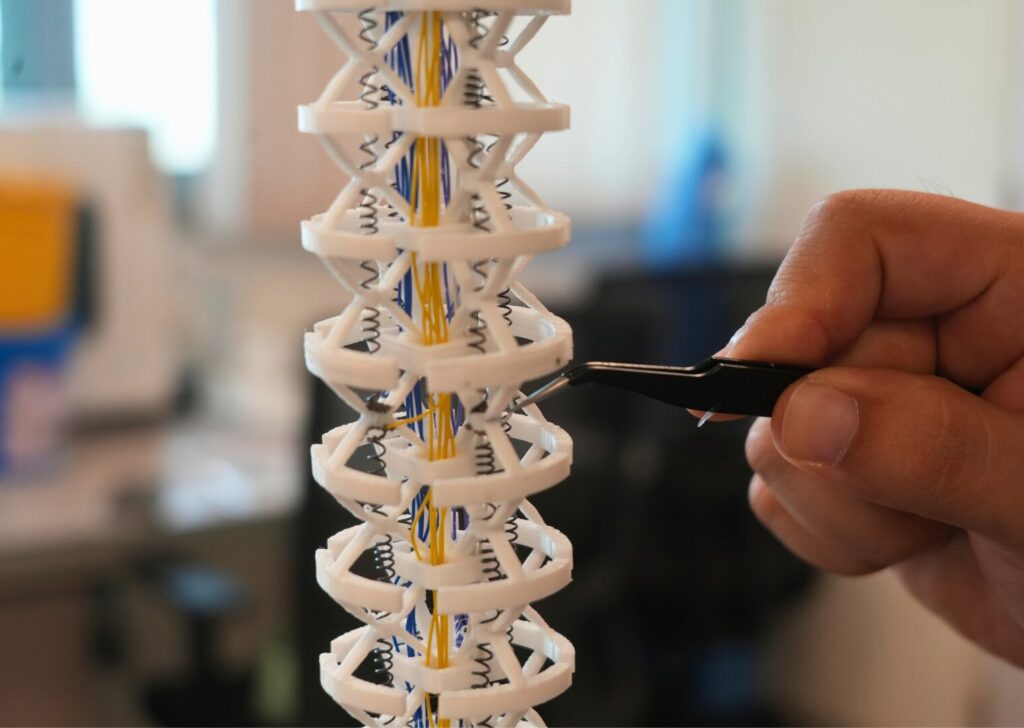
Il muscolo artificiale è una molla realizzata in lega a memoria di forma, un metallo che si contrae quando viene riscaldato da una corrente elettrica e si allunga nuovamente grazie al telaio flessibile del robot quando si raffredda.
I ricercatori del College of Design and Engineering hanno applicato dei punti di contatto elettrico, chiamati giunzioni a filo, a intervalli lungo la molla. Quando il sistema di controllo invia corrente tra due punti selezionati, solo la sezione tra di essi si riscalda e si contrae. Modificando i punti utilizzati, il muscolo continuo può agire come un’unica lunga sezione o come diverse sezioni controllabili più corte. Ogni muscolo continuo sostituisce quindi una fila di attuatori separati lungo il braccio. Diversi di questi muscoli possono comunque lavorare insieme per tirare il braccio in diverse direzioni: due supportavano la flessione laterale, mentre quattro disposti attorno al corpo consentivano il movimento tridimensionale.
Nei test su due bracci di 10 centimetri (4 pollici), il design continuo si è piegato di 91 gradi, rispetto ai 46 gradi del design convenzionale a sezioni sovrapposte, nelle stesse condizioni di azionamento.
Riducendo lo spazio occupato da supporti e intercapedini separate, è stata resa disponibile una porzione maggiore della lunghezza del braccio per il movimento. Inoltre, la modellazione computerizzata ha stimato che la punta potrebbe raggiungere un volume di spazio quasi tre volte superiore a quello del braccio convenzionale.
Il robot nel contesto operativo
Per dimostrare l’efficacia dell’approccio in un contesto operativo, il team del College of Design and Engineering, NUS ha costruito un sistema braccio-pinza lungo 0,6 metri. Diverse sezioni degli stessi muscoli artificiali flettevano il braccio, azionavano la pinza e muovevano lo stantuffo di una siringa per aspirare o rilasciare liquidi.
Il braccio poteva essere arrotolato per il trasporto sotto un drone e poi esteso nel punto di destinazione. Inclusa l’attrezzatura di supporto, l’accessorio robotico pesava circa 450 grammi. Il drone ha trasportato il sistema superando ostacoli fino a una posizione simulata di difficile accesso. In dimostrazioni separate, il braccio ha raccolto campioni liquidi e solidi attraverso un’apertura di soli 2 centimetri di altezza e ha recuperato oggetti a diverse altezze mentre era sospeso sotto il drone.
Il robot potrebbe essere impiegato in ambito industriale è l’assemblaggio di veicoli o aeromobili. Piegando diverse sezioni in direzioni differenti, il braccio potrebbe guidare uno strumento attorno ai componenti circostanti per raggiungere parti altrimenti difficilmente accessibili.
Per migliorarne le prestazioni in aria, il team College of Design and Engineering prevede di esplorare nuove geometrie delle molle e altri materiali termosensibili in grado di generare una forza maggiore per contrastare la gravità. Prevede inoltre di studiare un sistema di raffreddamento ad aria integrato per ridurre i tempi di raffreddamento tra le contrazioni, consentendo al braccio di riposizionarsi più rapidamente.
“Anche le applicazioni subacquee sono particolarmente interessanti perché l’acqua stessa fornisce un ambiente di raffreddamento naturale. Ciò potrebbe potenzialmente migliorare la velocità di raffreddamento degli attuatori e quindi la loro velocità di risposta. Ma prima di tutto, dovremo riprogettare o proteggere i sistemi elettronici e valutare l’utilizzo di materiali isolanti termici per gestire al meglio il trasferimento di calore” conclude Xin.
Foto: College of Design and Engineering, NUS